 |
Teoria e pratica della fase acustica
 G.P. Matarazzo - 25 Settembre 2026
|
|
- click per ingrandire -
Introduzione
L’inizio ovviamente è polemico. Sto vedendo e sentendo (potenza di You Tube!) un sacco di personaggi nati "dal nulla", con nessun background di progettazione, di tipo amatoriale oppure industriale, che parlano a sproposito di fase acustica e che definiscono alcune grandezze in maniera errata. Probabilmente perché nemmeno loro hanno capito quelle quattro nozioni da sapere, nozioni che cercherò di spiegare nella maniera più facile possibile.
La colpa, proprio a voler trovare un colpevole, non è tanto dell’incapacità di chi parla puntando soltanto al numero di accessi, numero che comunque farebbe impallidire qualunque rivista cartacea, quanto nell’attenzione che questi “tutor” pongono alla fase acustica e alla riproduzione dotata di caratteristiche superiori. Gli stessi appassionati che si occupano di filtri crossover spesso prestano una attenzione spasmodica soltanto alla risposta in frequenza che deve essere regolare e dritta, specialmente alla frequenza di incrocio.
Tutto questo semplicemente non è vero! E’ purtroppo vero soltanto che oggi si tende a rendere tutto più facile e comprensibile, anche trattando argomenti mediamente complessi, senza approfondimenti, senza formule e senza ragionamenti particolarmente impegnativi. Si tratta comunque di semplificazioni pur allettanti perché facili da comprendere che sembrano possedere un appeal superiore ad una spiegazione ragionata e soprattutto corretta, magari poco padroneggiata anche da questi semisconosciuti guru.
SOMMARIO
- Introduzione
- Lo spazio e il tempo
- Il tempo di volo
- La fase acustica
- La fase minima
- I ritardi convertiti in fase
- Il ritardo di gruppo ovvero il group delay
- La fase relativa e l’ascolto
- In conclusione
Lo spazio e il tempo
Per comprendere la natura della fase acustica occorre partire da un po’ più lontano, dalla velocità del suono e dal tempo che impiega un segnale per arrivare dal nostro diffusore al microfono di misura e alle nostre orecchie. Il suono viaggia a tutte le frequenze ad una velocità dipendente da diverse grandezze che in minima parte si compensano. La velocità del suono dovrebbe tener conto della temperatura, della densità dell’aria, dell’umidità e della pressione atmosferica in una interazione abbastanza complessa ma che vede diverse grandezze che si autocompensano, con la sola temperatura che assume una posizione dominante. La velocità del suono può essere calcolata con buona precisione con la formula:
c= 331.4 + 0,6 x T
dove c minuscolo rappresenta la velocità del suono espressa in metri al secondo (m/s) e T la temperatura espressa in gradi Celsius. Una occhiata al termometro ci consente quindi di sapere immediatamente a quanti metri al secondo viaggia il suono. Da questo calcolo possiamo osservare che la velocità del suono aumenta di 60 centimetri al secondo per ogni grado in più di temperatura in più e diminuisce di 60 centimetri al secondo ad ogni abbassamento della temperatura di un grado. In questo momento, col balcone aperto, la temperatura nel mio laboratorio vale 25°, motivo per il quale possiamo stabilire che la velocità del suono valga 346,4 metri al secondo.
E’ quindi facile desumere che quelli che assumono come costante c un valore di 340 m/s probabilmente non accendono i termosifoni in inverno e/o scrivono da un paese molto a nord, visto che il ribaltamento della formula vista prima conduce ad una temperatura di appena 14,3 gradi Celsius. Assumendo invece una temperatura standard di 20° possiamo vedere che la velocità del suono vale 343,4 metri al secondo mentre a 21° la velocità del suono vale 344 m/s precisi. Non a caso dunque i ricercatori americani pongono la velocità del suono pari a 345 metri al secondo! Occorre comunque aggiungere che anche la densità dell’aria negli States è leggermente inferiore alla nostra. 1,18 kg/m3 contro i nostri 1,21.
Possiamo concludere allora che la velocità del suono aumenta se aumenta la temperatura ambiente e diminuisce se diminuisce la temperatura ambiente.
Il suono per attraversare un metro impiega semplicemente un tempo che vale 1/c. Alla temperatura standard di 20° impiega 2,91 millisecondi, ovvero millesimi di secondo. A chi crede che si tratti di un tempo abbastanza contenuto ricordo che anche una frazione di questo tempuscolo in acustica può provocare danni notevoli e ben udibili. Cerchiamo di quantificare con cognizione di causa quello che ho appena detto: se un metro viene attraversato in 2,91 millisecondi (ms) allora il tempo impiegato per percorrere un centimetro varrà 0,029 ms ed un millimetro appena 0,0029 ms ovvero 2,9 microsecondi (milionesimi di secondo) secondo la seguente tabella:
1 km = 2,91 s
100 m = 291 ms
10 m = 29,1 ms
1 m = 2,91 ms
10 cm = 0,291 ms
1 cm = 0,0291 ms
1 mm = 0,00291 ms
L’esempio che mi viene in mente, imparato alle elementari, è che la distanza di un fulmine può essere calcolata dal tempo che intercorre tra il lampo ed il rumore, visto che il suono impiega circa 3 secondi per ogni chilometro di distanza.
Va ricordato infine che per passare da metri al secondo a chilometri orari basta moltiplicare i metri al secondo per 3,6. Insomma il suono viaggia abbastanza veloce, a circa 1236 chilometri orari, che corrispondono a Mach 1 nel conteggio della velocità degli aerei tenendo conto però che ad alta quota la temperatura sarà certamente più bassa.
Il tempo di volo
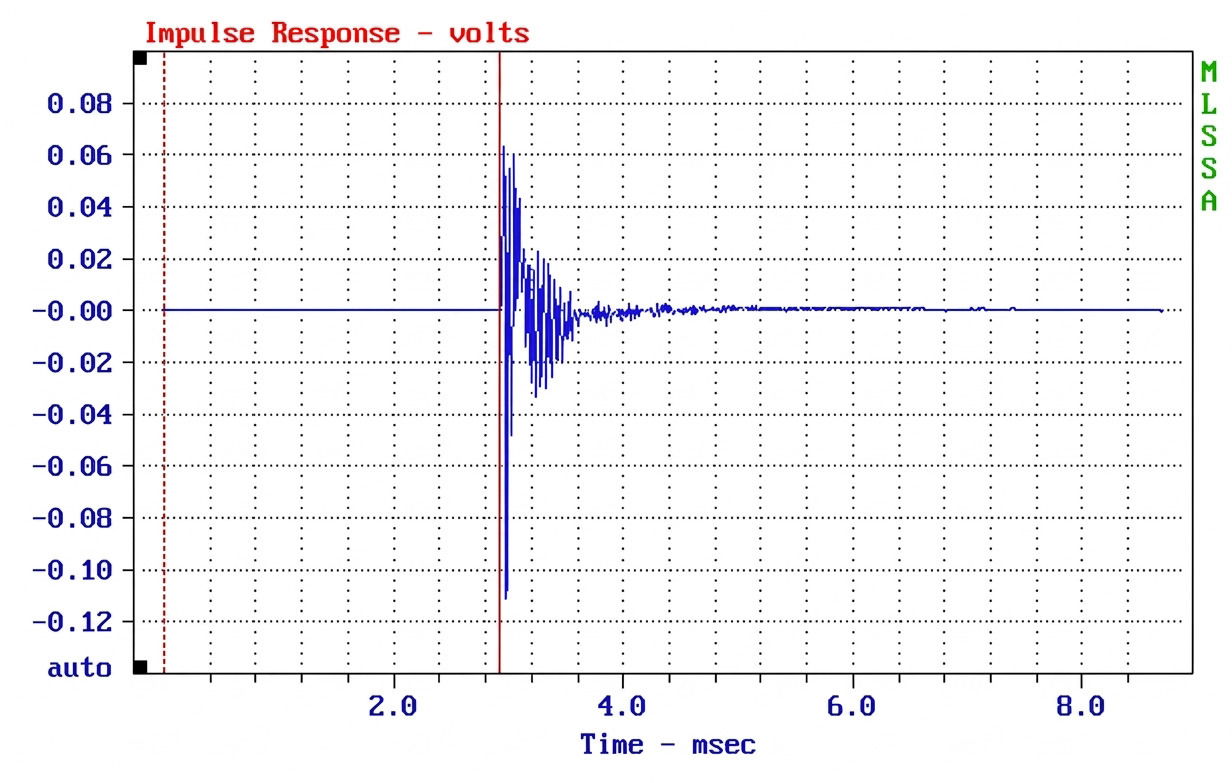
Figura 1
- click per ingrandire -
In Figura 1 possiamo vedere l’acquisizione di un diffusore effettuata con MLSSA ad un metro dal diffusore con una temperatura di 20°. Occorre sapere che la scheda di misura, qualunque scheda, parte nello stesso istante in cui viene emesso il segnale. Notate che il tempo che impiega il suono per raggiungere il microfono vale esattamente 2,91 ms (in basso a destra). Questo tempo viene definito, con una espressione che credo di aver sentito per la prima volta tradotta in italiano da Audiomatica come “tempo di volo”. La definizione rende benissimo l’idea del suono che in 2,91 millisecondi “vola” dal diffusore al microfono di misura. E’ dall’inizio dell’impulso che deve iniziare l’analisi che ci conduce, tramite trasformata veloce di Fourier, alla risposta in frequenza ed in fase. Sbagliando a definire il punto di partenza la fase acustica ne risente abbastanza, specialmente all’aumentare della frequenza.
Va da sé che per la misura di due o più trasduttori il punto di partenza deve essere sempre lo stesso per avere delle fasi corrette, tipicamente quello del tweeter.
La linea rossa verticale della Figura 1 indica esattamente il punto di partenza per l’analisi tramite trasformata, mentre sappiamo che il tempo di chiusura della finestra temporale va posta all’inizio della prima riflessione dovute alle pareti, al soffitto ed al pavimento. Oltretutto conoscendo la velocità del suono è facile stabilire con precisione la distanza dal diffusore della prima riflessione e, magari, trattarla adeguatamente.
La fase acustica
Stabilite le condizioni minime di spazio e tempo vediamo come mettere in relazione queste grandezze con la fase acustica. Sistemiamo il solito diffusore ad un metro dal microfono e misuriamo, come vedremo poi, la fase acustica ottenuta. Poniamo che questa valga esattamente 0° a 1000 Hz. Arretriamo ora il diffusore di 10 cm senza cambiare alcuna condizione al contorno. Quanto vale ora la fase acustica totale? Per calcolare la fase acustica nuova usiamo l’equazione:
Fase = 360/c x f x dist.
Ove la fase è espressa in gradi, f che rappresenta la frequenza è espressa in Hz e la distanza è espressa in metri e rappresenta l’incremento della distanza che sappiamo valere 10 cm. ovvero 0,1 metri. A 1000 Hz otterremo un ritardo di ben 104,65 gradi mentre a 100 Hz otterremo un ritardo di soli 10,4 gradi, quasi ininfluente. Dunque se il suono viaggia alla stessa velocità a tutte le frequenze notiamo che la fase varia notevolmente man mano che aumentiamo la frequenza.
Di preciso cosa è la fase acustica?
Tecnicamente la fase acustica di un altoparlante è data dalla comparazione tra la pressione emessa dall’altoparlante e la velocità della sua membrana, così come nell’analogia elettrica la fase è costituita dal confronto tra tensione e corrente. Da questa affermazione possiamo notare che la tensione elettrica è l’equivalente della pressione acustica e la corrente elettrica circolante in un circuito rappresenta nell’equivalente acustico la velocità della membrana. La soluzione dei famosi modelli matematici per simulare il comportamento di un altoparlante conduce sempre al calcolo delle correnti circolanti nei vari componenti presenti nei cosiddetti “circuiti equivalenti”. Occorre a questo punto sgomberare la mente da tutte le “fasi” che conosciamo.
La fase acustica non c’entra niente con la fase elettrica dell’impedenza, così come non c’entra nulla con la fase elettrica della risposta ai morsetti dell’altoparlante.
Nel caso di una indagine approfondita sul comportamento acustico di un diffusore queste grandezze sono assolutamente ininfluenti e spesso vengono mostrate nelle misure soltanto per fare scena. La fase di cui intendiamo parlare è quella acustica, ovvero quella che misuriamo col microfono sugli altoparlanti, praticamente l’unica che condiziona la resa di un ascolto più o meno corretto.
Possiamo contare su diversi tipi di fase acustica da tenere nel computo della fase acustica totale di un altoparlante e per poter confrontare diversi altoparlanti dello stesso diffusore come woofer, midrange e tweeter (fase acustica relativa).
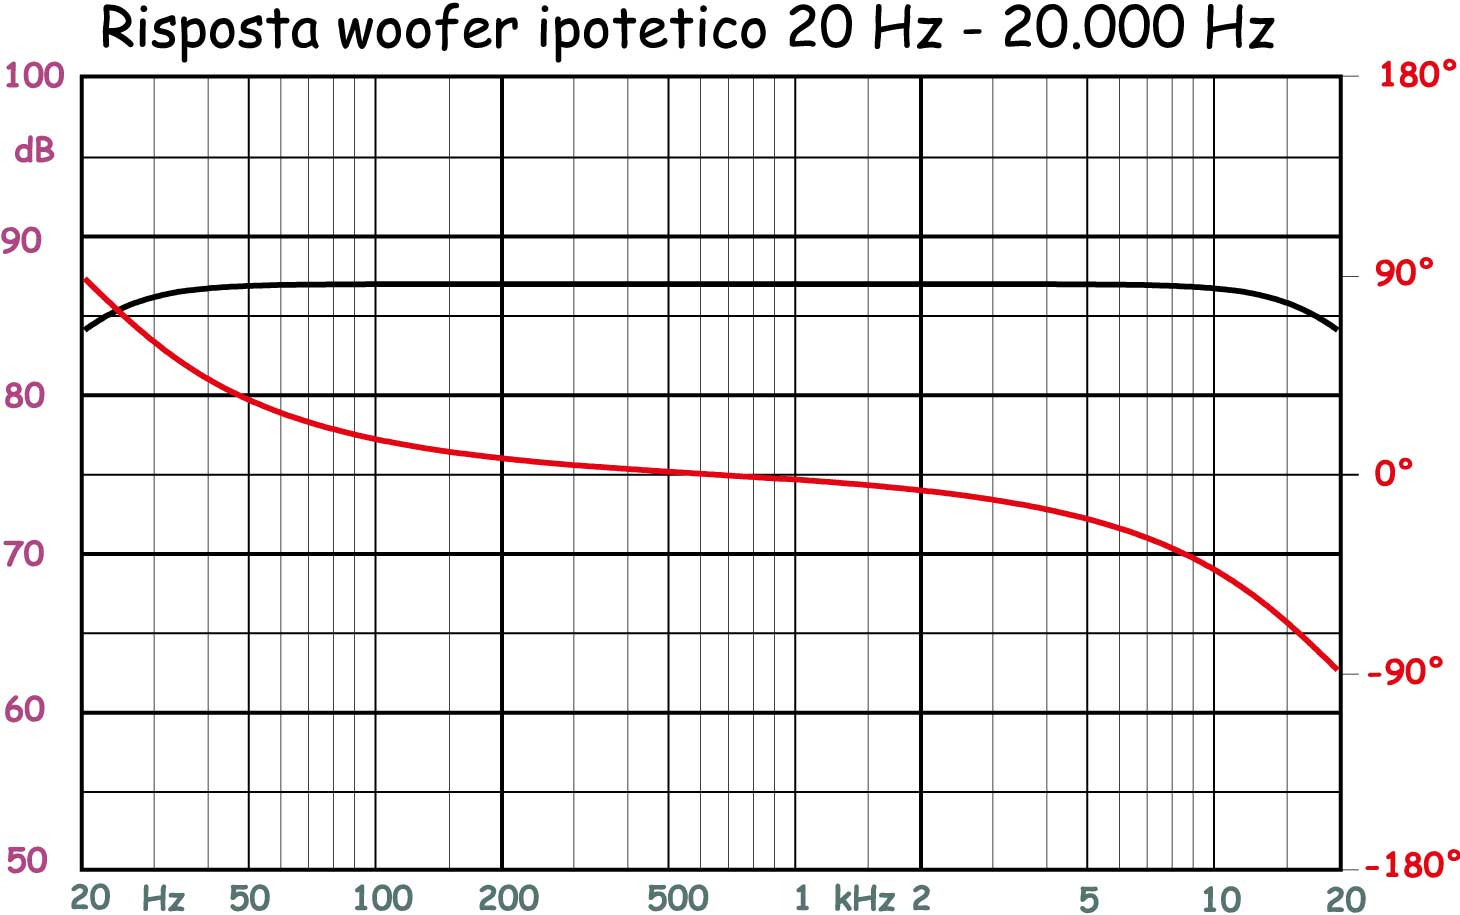
Figura 2
- click per ingrandire -
Prima di vedere le fasi da tenere nel conto facciamo un altro esperimento, ahimè solo teorico. Facciamo finta di avere un “altoparlante teorico perfetto”, con una risposta assolutamente piatta da 20 a 20.000 Hz a -3 dB. Ora sappiamo che allo stato attuale delle nostre conoscenze questo è impossibile, ma facciamo finta di averlo qui sul banco delle misure. Posizioniamo il microfono ad un metro esatto di distanza dalla membrana, giusto per vedere una risposta assolutamente piatta e bearci di questo responso. Se andiamo a vedere la fase acustica questa sarà invece tutt’altro che lineare, come in Figura n. 2. Andando ad indagare con attenzione scopriamo con un certo panico che a 20 Hz la fase vale quasi 90° mentre all’estremo opposto della banda passante la fase vale -90°mentre la fase zero vale soltanto in un punto a 632 Hz. A 200 Hz la fase vale +7,3° mentre a 2000 Hz troviamo una fase negativa di -7,3°. Notate queste due frequenze e ricordatele. Forti delle conoscenze presso un costruttore situato non a Nord e nemmeno a Sud ma…molto in alto, ci procuriamo un altro woofer impossibile con una banda passante che va da 2 a 200.000 Hz.
Figura 3
- click per ingrandire -
Misuriamo anche questo e scopriamo che, come in Figura n. 3, la fase sembra molto più rettilinea con uno spostamento a 20 Hz di soli 8° ed a 20.000 Hz di -8°. A 200 ed a 2000 Hz la fase misurata vale meno di un grado. Possiamo insomma decidere che questo altoparlante è veramente lineare.
Non a caso infatti gli strumenti analogici Bruel & Kjaer hanno sempre una banda passante dichiarata che va da 2 a 200.000 Hz.
- click per ingrandire -
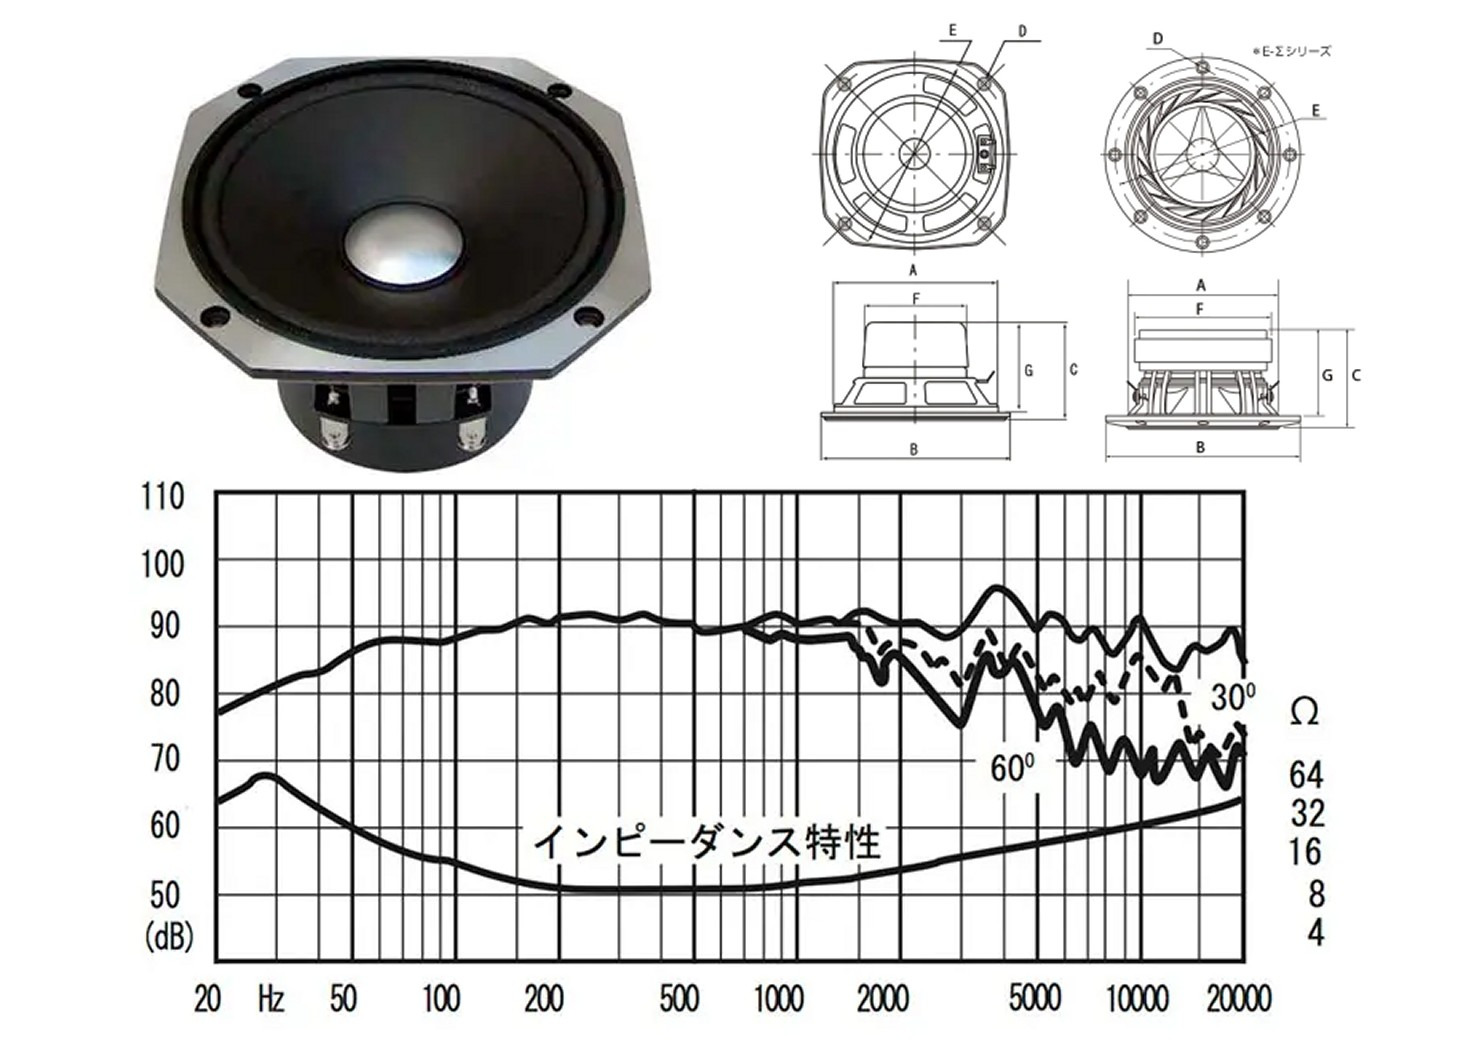
Torniamo adesso sulla terra e misuriamo su pannello IEC standardizzato un larga banda Fostex da otto pollici, per la precisione un F200 A.
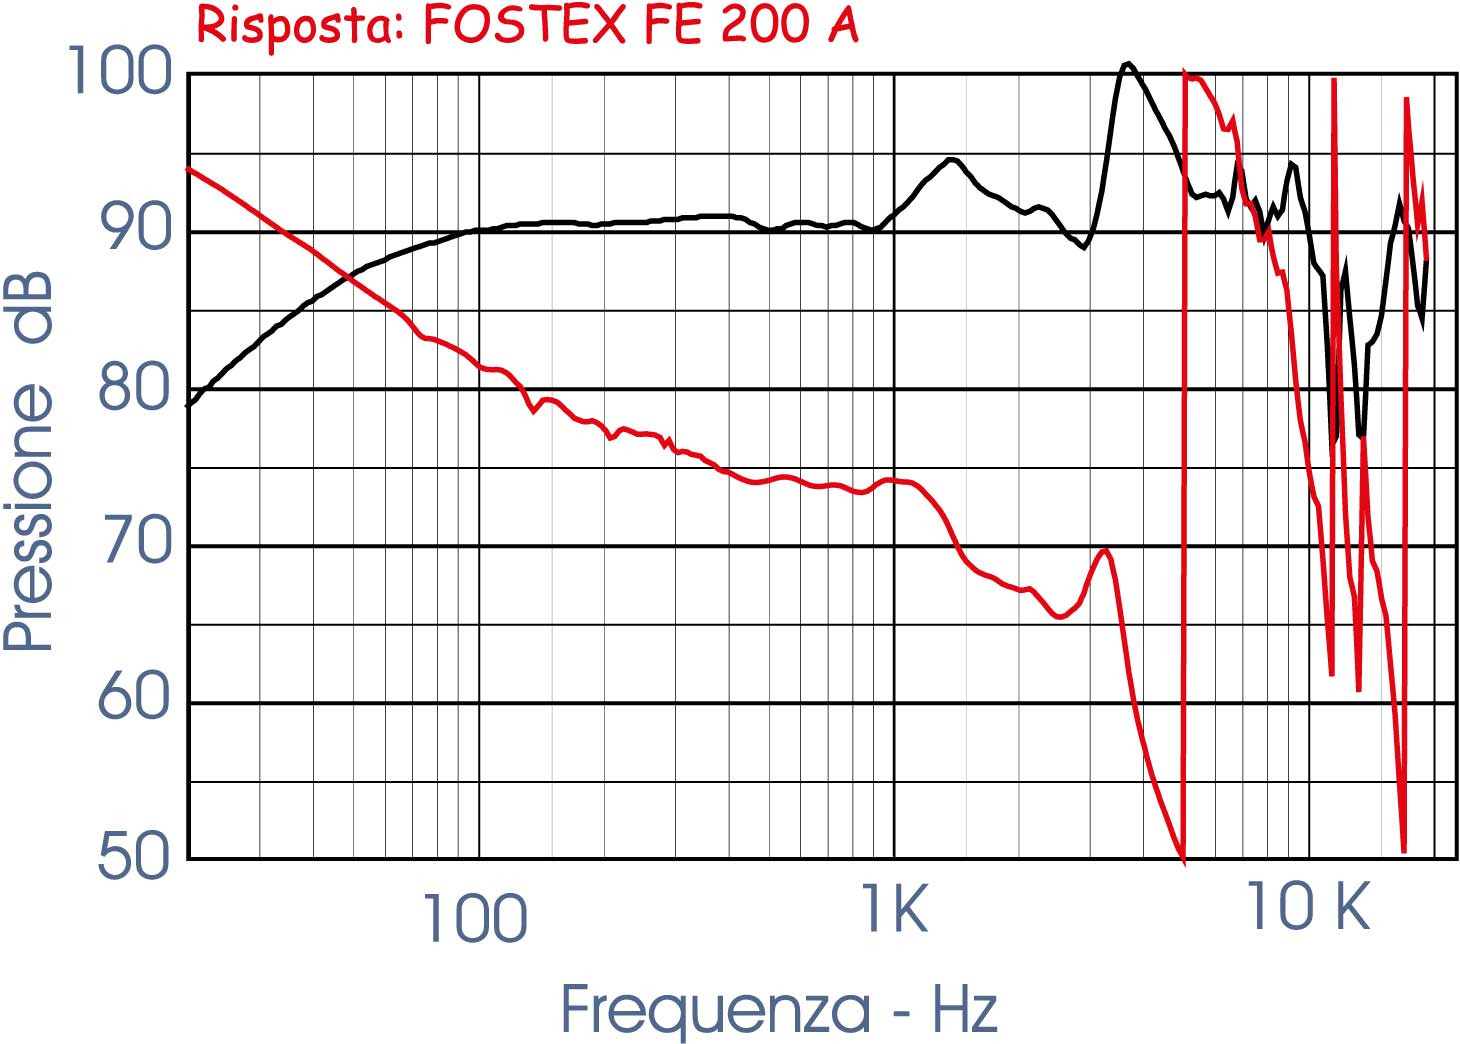
Figura 4
- click per ingrandire -
Come possiamo vedere in Figura 4 anche in questo caso ad una banda passante che necessita solo di qualche ritocco con un paio di celle notch a 1400 ed a 3700 Hz si contrappone una fase tutt’altro che lineare o “coerente”, molto simile a quella di un midrange di medie caratteristiche. L’espressione è più che lecita vista l’escursione di appena 2 millimetri che in gamma bassa deve avere parecchi problemi di tenuta in potenza.
La fase minima
La fase minima rappresenta una delle caratteristiche principali di un altoparlante ed è dovuta principalmente al suo andamento secondo la trasformata di Hilbert. Questa trasformata partendo dalla risposta espressa in decibel ci consente di conoscere la fase minima di un altoparlante. Sembra facile come definizione mentre la trasformata vera e propria è certo meno accattivante. Ricordate come la misura della fase del woofer ideale da 20 a 20.000 Hz iniziasse a spostarsi già a 200 e 2000 Hz? Bene, da questa constatazione è facile pensare che per ottenere dei risultati congrui da Hilbert dovremmo conoscere quello che succede molto prima dei 20 Hz. Poniamo di voler effettuare una trasformata di Hilbert analizzando il woofer da 20 a 20.000 Hz, quello di Figura n.3. L’imprecisione della trasformata di Hilbert agli estremi di banda deriva proprio dal non poter prevedere cosa accade prima dei 20 Hz e dopo i 20.000 Hz. Dal grafico notiamo che la fase inizia a spostarsi dallo zero sin dai 200 Hz, ovvero 10 volte più in basso della prima frequenza di analisi, ovvero 20 Hz. Allo stesso modo la fase che inizia a diventare negativa dopo i 2000 sembra “prevedere” che a 20 kHz la risposta inizia a decrescere. Quindi per avere una stima precisa dell’andamento della fase acustica bisognerebbe conoscere quel che succede alla risposta in frequenza molto prima della minima frequenza di analisi e molto dopo la massima frequenza presa in considerazione. Nel tempo con la maggior potenza di calcolo alcuni ricercatori, come T.J. Ulrych e M. Lasserre hanno proposto dei metodi di formulazione e delle routine di calcolo abbastanza complessi per ipotizzare la risposta fuori banda, così che la trasformata di Hilbert oggi è sufficientemente precisa pur mancando di qualche informazione agli estremi della banda, riducendo comunque l’errore a pochi gradi. Molti software conducono infatti ad un andamento della fase ricavata dalla risposta abbastanza precisi.
Riassumendo possiamo dire che la fase acustica misurata su un altoparlante riesce a prevedere con largo anticipo l’andamento della risposta fuori dalla banda di misura.
Questa caratteristica che io chiamo “lente di ingrandimento” della risposta va osservata con attenzione. Tra l’altro spiega il suo andamento appena complicato nei tweeter a cupola rigida con una risposta in frequenza che va ampiamente oltre i 20 kHz. A proposito di tweeter va ricordato che la misura di questo trasduttore va effettuata con la massima attenzione proprio al diminuire della frequenza per non correre il rischio, alle basse frequenze, di ottenere una fase acustica derivata dal rumore di fondo. Voi mi direte che a 200 Hz la fase acustica del tweeter ha poca importanza, ed io vi dirò che sbagliate: serve eccome, specialmente ai fautori convinti del “primo ordine o morte”.
- click per ingrandire -
Abbiamo dunque parlato della fase minima ed abbiamo visto come questa dipenda soltanto dalla risposta dell’altoparlante, indipendentemente dalla sua distanza dal microfono e del posizionamento della finestra di misura. In pratica se dopo una misura effettuata ad un metro arretriamo il diffusore di 10 cm. possiamo esser sicuri che la fase minima che vediamo a schermo non sarà cambiata nemmeno di un pixel a patto che non sia cambiata la risposta. Tutto quello che cambia e non è ascrivibile alla risposta del diffusore va a confluire nella excess phase tanto che possiamo scrivere, indicando come actual phase la misura completa effettuata dal software di misura alla distanza prestabilita e con l’inizio della finestra di analisi posizionato correttamente:
Actual phase = minimum phase + excess phase
Nella excess phase confluiscono tutti i ritardi che possiamo convertire in fase grazie alla formula vista più in alto e che riporto qui per chiarezza:
Fase = 360/c x f x dist.
oltre ovviamente al ritardo dovuto al filtro crossover, filtro che condizionando la risposta in frequenza, altera anche la fase minima. Quelli convinti che la fase acustica dei filtri DSP non si sposti di un grado se ne dovranno fare una ragione. Viceversa occorre aggiungere che:
se un filtro equalizzatore corregge e linearizza la risposta di un altoparlante in un contenuto intervallo di frequenze anche la fase minima verrà linearizzata.
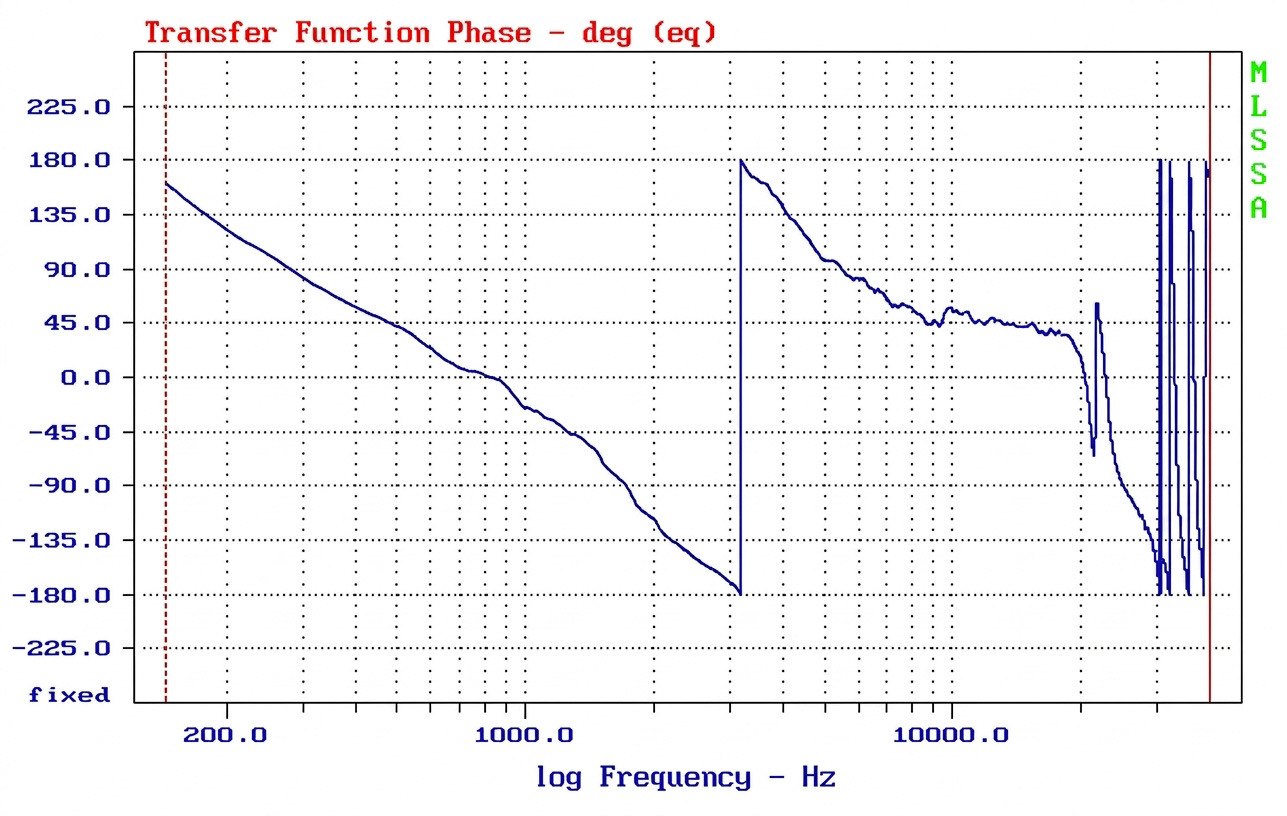
Figura 5
- click per ingrandire -
Estimatori dei filtri attivi non esultate, visto che tutte le alterazioni della risposta in frequenza si manifestano anche con i filtri attivi!
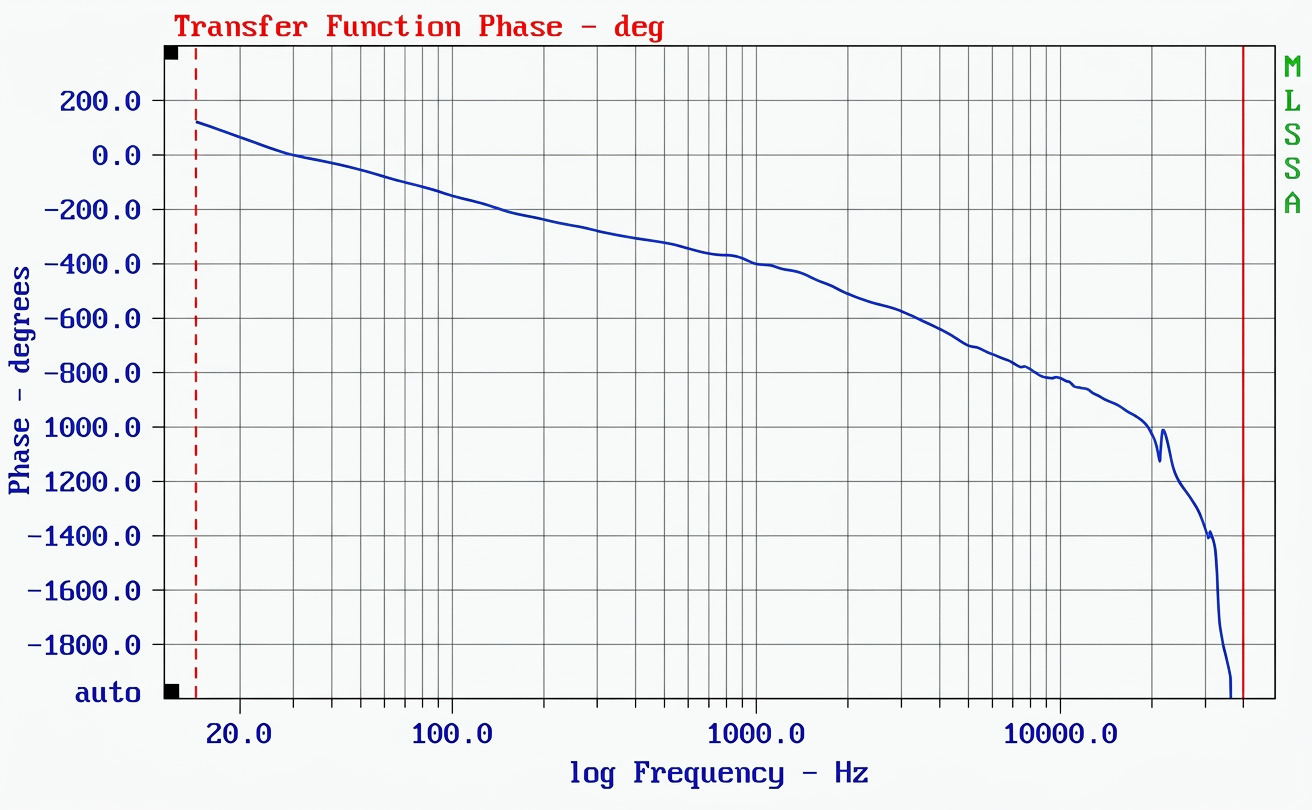
Figura 6
- click per ingrandire -
Avete presente la risposta all’impulso che ho citato a proposito del tempo di volo con lo start posto esattamente a 2,91 millisecondi? Bene, effettuando la trasformata e “sbarcando” nel dominio della frequenza possiamo notare in Figura 5 ed in Figura 6 due visualizzazioni diverse della stessa fase acustica. La prima è la fase cosiddetta “wrapped”, letteralmente “attorcigliata” mentre in Figura 2 possiamo vedere la stessa identica fase nella versione “unwrapped” ovvero lineare.
Sembrano differenti ma sono identiche!
La transizione da fase negativa a fase positiva che vedete nella prima immagine giunti a -180 gradi a circa 3100 Hz potrebbe apparire come una tanto miracolosa quanto inspiegabile inversione di fase: niente di più sbagliato. Si tratta semplicemente di una convenzione, una sorta di escamotage grafica per far rimanere la curva nello stesso grafico con una risoluzione abbastanza spinta. In pratica ad ogni raggiungimento dei fatidici -180° si sommano 360 gradi e si rientra nello stesso grafico dall’alto. Il vantaggio di questa escamotage risiede nel fatto che si può così conservare una eccellente risoluzione verticale, che nel nostro caso vale 45° per divisione. Nella seconda immagine vediamo la stessa fase senza alcun intervento. Notiamo come per far entrare tutta la curva nel grafico occorra comprimere la scala verticale fino a 200° per divisione. La perdita di risoluzione è evidente.
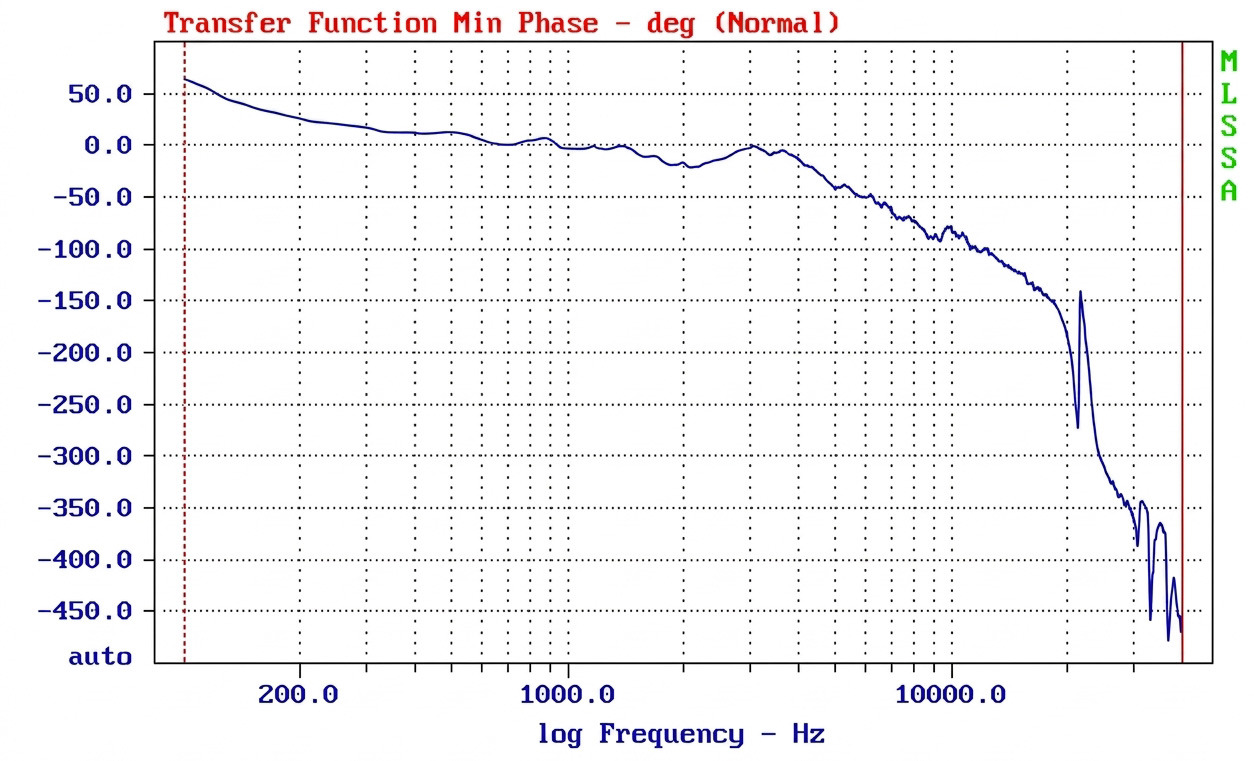
Figura 7
- click per ingrandire -
Nella Figura 7 possiamo vedere la fase minima di questo altoparlante. Ripeto che se questa misura fosse stata effettuata a distanza diversa dal canonico metro non sarebbe cambiato assolutamente nulla, perché è condizionata soltanto dalla risposta dell’altoparlante. Posso dire che il sistema sotto misura era un Focal di eccellenti caratteristiche e che tutta la gamma media era di una regolarità impressionante. Bene, una occhiata attenta alla fase minima ci fa notare che il valore tra 300 e 3000 Hz è molto vicino allo zero. Cosa cambia allora passando alla fase acustica totale? Beh, direi che è giunto il momento di esplorare altre caratteristiche della fase.
I ritardi convertiti in fase
La membrana di un altoparlante non è propriamente piatta, complanare al cestello, ma per motivi meccanici tende ad assumere una curvatura verso l’interno. Ciò serve ad aumentare la rigidità della membrana nel verso del moto. Una membrana assolutamente piatta si romperebbe in poco tempo attorno al punto di incollaggio della bobina mobile, viste le accelerazioni notevoli che questa gli può imprimere. Oltretutto una membrana piatta avrebbe una maggiore deformazione al centro, facendo variare la superficie emissiva, come nel caso della flessione delle pareti laterali del cabinet, come vedemmo a proposito delle vibrazioni. Ci sono diversi profili che sono utilizzati dai costruttori per prevenire questi inconvenienti, dal profilo puramente conico al blando esponenziale all’esponenziale vero. Ogni costruttore ha la sua ricetta in relazione al tipo di membrane che usa e che immancabilmente si riflette sulla risposta in frequenza, sulla dispersione angolare e sul comportamento della membrana nel dominio del tempo. Per ovviare alla mancanza di rigidità realizzare una membrana assolutamente piatta oltretutto porterebbe immancabilmente ad una massa onerosa per preservarne le caratteristiche meccaniche di resistenza, massa che poi inciderebbe naturalmente sulla sensibilità, diminuendola di diversi decibel. In buona sostanza nella maggioranza dei casi utilizzando un profilo appena esponenziale o conico la bobina mobile viene a trovarsi abbastanza arretrata rispetto al piano di fissaggio del trasduttore. La fase dovuta a questo ritardo potrebbe essere calcolata con facilità partendo da questo arretramento della bobina mobile, chiamato “offset” con la formula vista la volta scorsa. Molti costruttori suggeriscono di utilizzare come offset la distanza del polo magnetico superiore alla flangia di fissaggio, come è visibile in Figura 8.
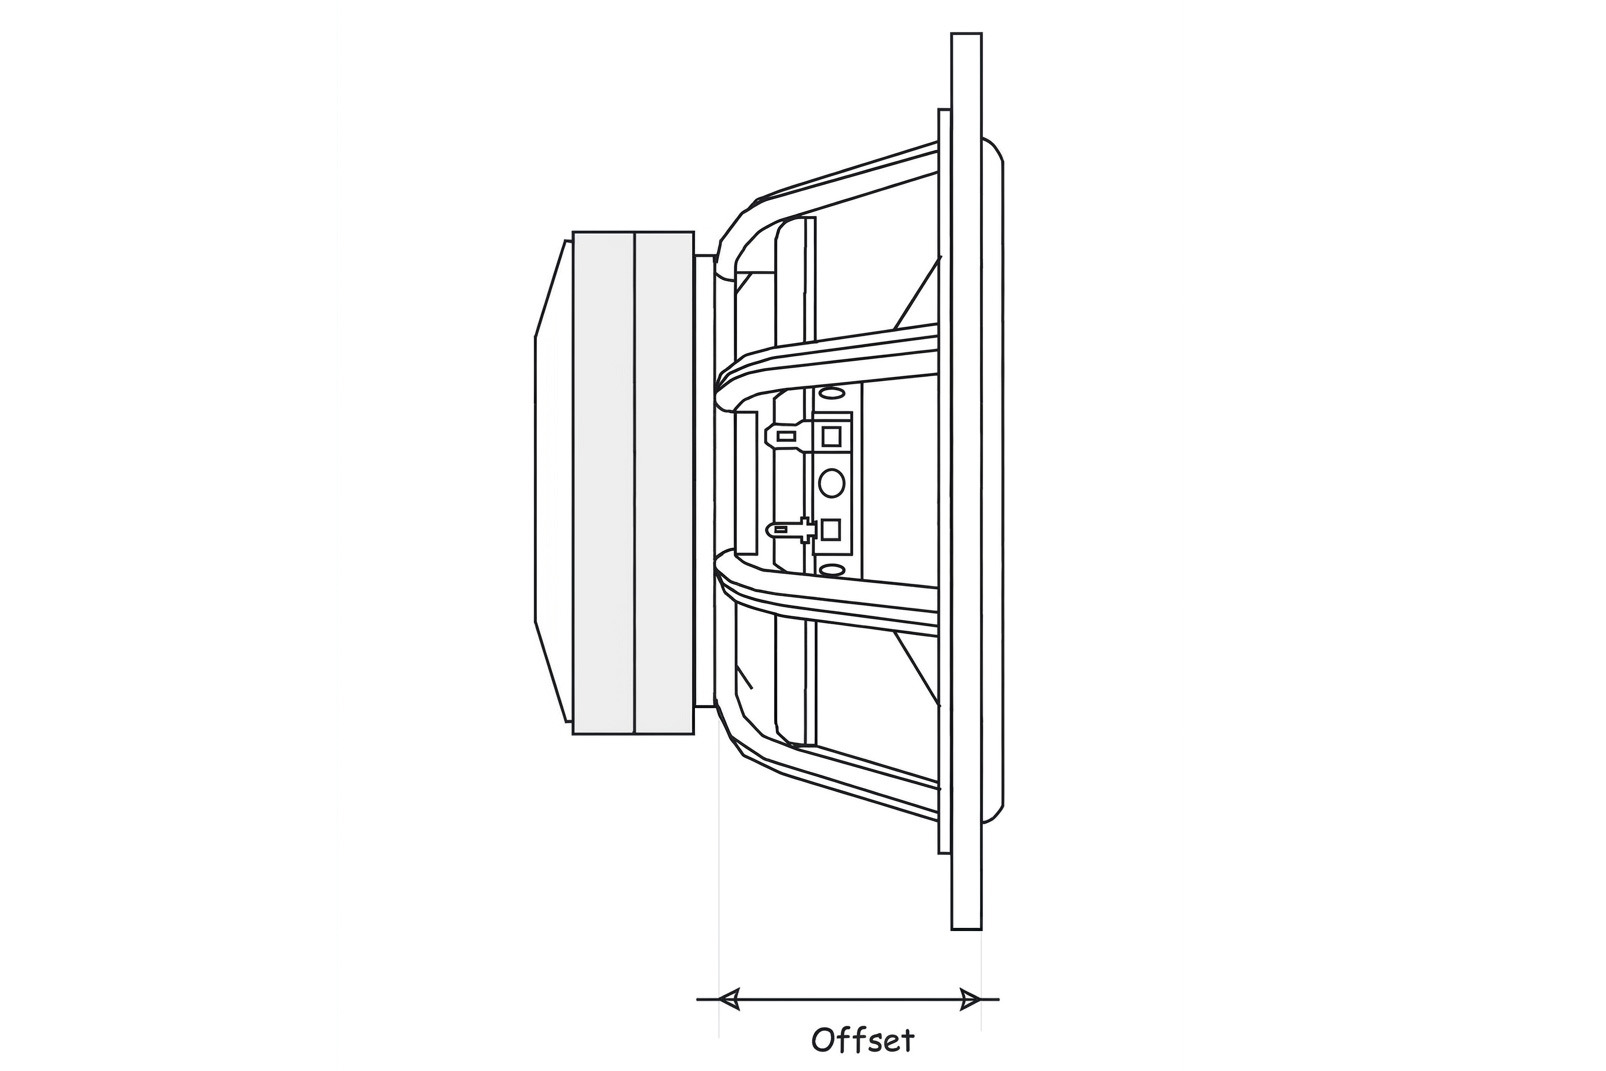
Figura 8
- click per ingrandire -
C’è però da considerare che la velocità del suono attraverso la membrana è almeno tre volte maggiore che nell’aria, motivo per il quale si rischia di calcolare un offset eccessivo. Un buon trucco è quello di misurare l’offset fino a metà della membrana, contando così su un errore di pochi millimetri. Strumentalmente è appena più critico effettuare una misura valida e credibile dell’offset di un altoparlante. Più piccolo è il diametro e maggiore è la criticità della misura anche se la risposta, e quindi la fase minima, sono esenti da flessioni particolari a media frequenza che ne possono inficiare la valenza. L’idea su come realizzare questa misura mi è venuta mentre scrivevo questo articolo. Se è vero che la fase totale è la somma della fase minima e della fase in eccesso, ovvero offset, filtro e quant’altro, è pur vero che senza filtro crossover e con un fissaggio del woofer sul pannello in qualche modo definitivo è possibile determinare l’offset direttamente dall’excess phase, senza fare calcoli molto complicati visto che ribaltando l’equazione vista più in alto possiamo vedere che:
OFFS (mm) = (c/360) x (excess/f) x 1000
dove OFFS indica l’offset espresso in millimetri, la c indica come sempre la velocità del suono, excess è l’excess phase misurata ed espressa in gradi ed f rappresenta la frequenza in Hz. Occorre ovviamente porre la massima attenzione nel posizionare il microfono ad una distanza precisa dal pannello frontale del mobile e far partire l’analisi esattamente da quella distanza. Facendo partire la FFT dall’inizio dell’impulso si rischia di avere
un offset che vale zero, con la fase minima identica alla fase totale.
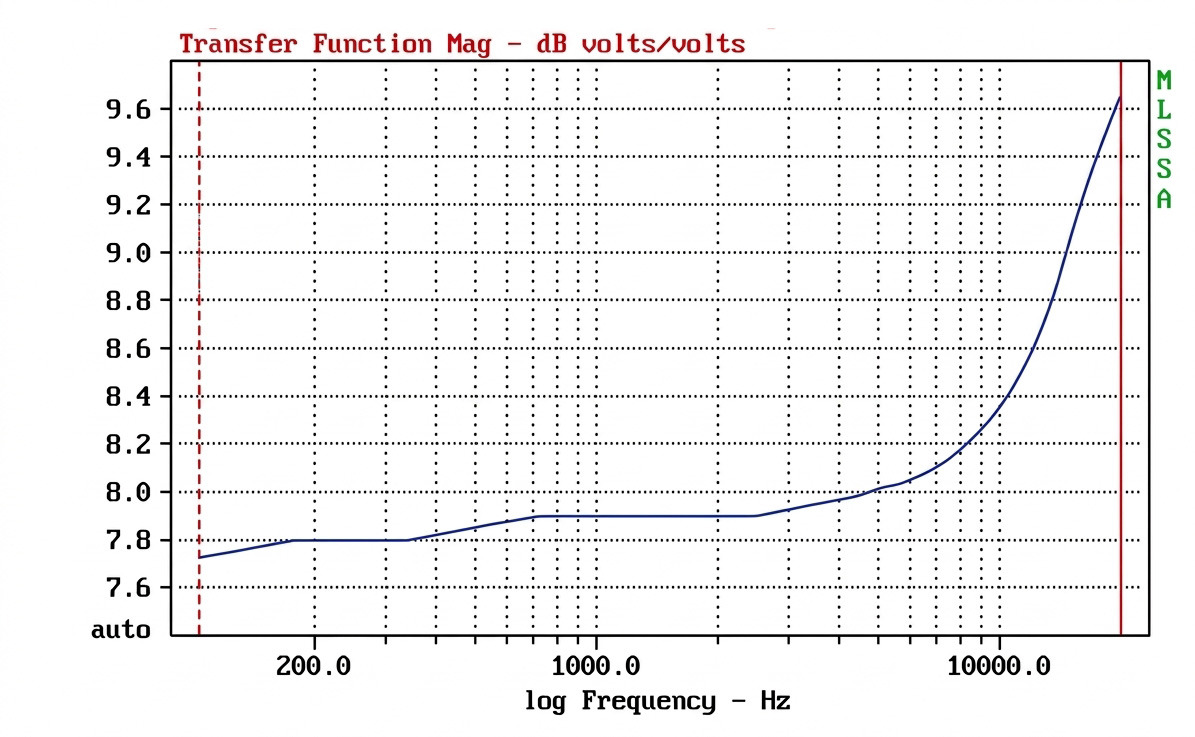
Figura 9
- click per ingrandire -
Dopo qualche prova e dopo dieci righe di software scritto ho ottenuto il grafico della Figura 9. Possiamo vedere che tranne una zona centrale molto regolare con un andamento che oscilla di poco attorno ai 7,5 mm l’offset diminuisce appena in gamma mediobassa ed aumenta vistosamente in gamma alta ed altissima. Probabilmente vi starete chiedendo perché abbia limitato la risposta a bassa frequenza a 100 Hz. E’ presto detto: avevo il sentore, poi confermato dalle misure, che visto il carico reflex la fase minima e l’excess fase fossero condizionate dal carico e perdessero di validità. Ad alta frequenza era viceversa prevedibile che l’offset aumentasse, come potei notare quando scrissi una serie di articoli sulla fase acustica sulle pagine di AUDIOreview una decina di anni fa. Perché l’offset aumenta all’aumentare della frequenza? Semplice! Perché man mano che la frequenza aumenta la parte più vicina alla bobina mobile continua ad emettere pressione in fase. La parte più esterna della membrana, quella più vicina all’anello di sospensione esterna fatica a mantenere sincrono il suo movimento emettendo con una rotazione di fase variabile. Questo fenomeno può interferire anche pesantemente con l’emissione, creando irregolarità anche notevoli chiamate break-up. Il diametro della membrana interessato al moto si restringe, aumentando la direttività e spostando il suo centro di emissione più vicino alla bobina mobile. Ecco che una misura dell’offset in tutto l’intervallo di frequenze ci consente, con una sola misura, di identificare il punto di “rottura” della risposta e quindi il punto ove la membrana è più debole.
Dal grafico di Figura 6 possiamo vedere che l’offset inizia ad aumentare sin di 2500 Hz. Il woofer sotto misura ha una membrana mediamente rigida dal diametro di 105 mm e quindi con un valore di Ka =1 appena superiore ai 1000 Hz. Chiariamo questo valore. K sta per w/c mentre a rappresenta il raggio della membrana (in metri) . Naturalmente w sta per 2 x pi x f. Calcolare per un determinato woofer che Ka =1 significa poter vedere, ribaltando la formula, che questo valore si ottiene quando la lunghezza d’onda della frequenza emessa eguaglia la circonferenza della membrana. Nel nostro caso dunque possiamo affermare che Ka = 1 a 1042,8 Hz. Fino a questa frequenza possiamo contare su un movimento della membrana denominato “a pistone” ovvero con la membrana che si muove avanti e dietro come un elemento rigido. Oltre tale frequenza iniziano i fenomeni visti prima per i break-up e per la perdita di direttività. Mi sono allora detto che effettuando una misura fuori asse dell’altoparlante nel suo mobile sarebbe stato possibile, in qualche modo, vedere come l’aumento dell’offset si manifestasse sulla risposta.
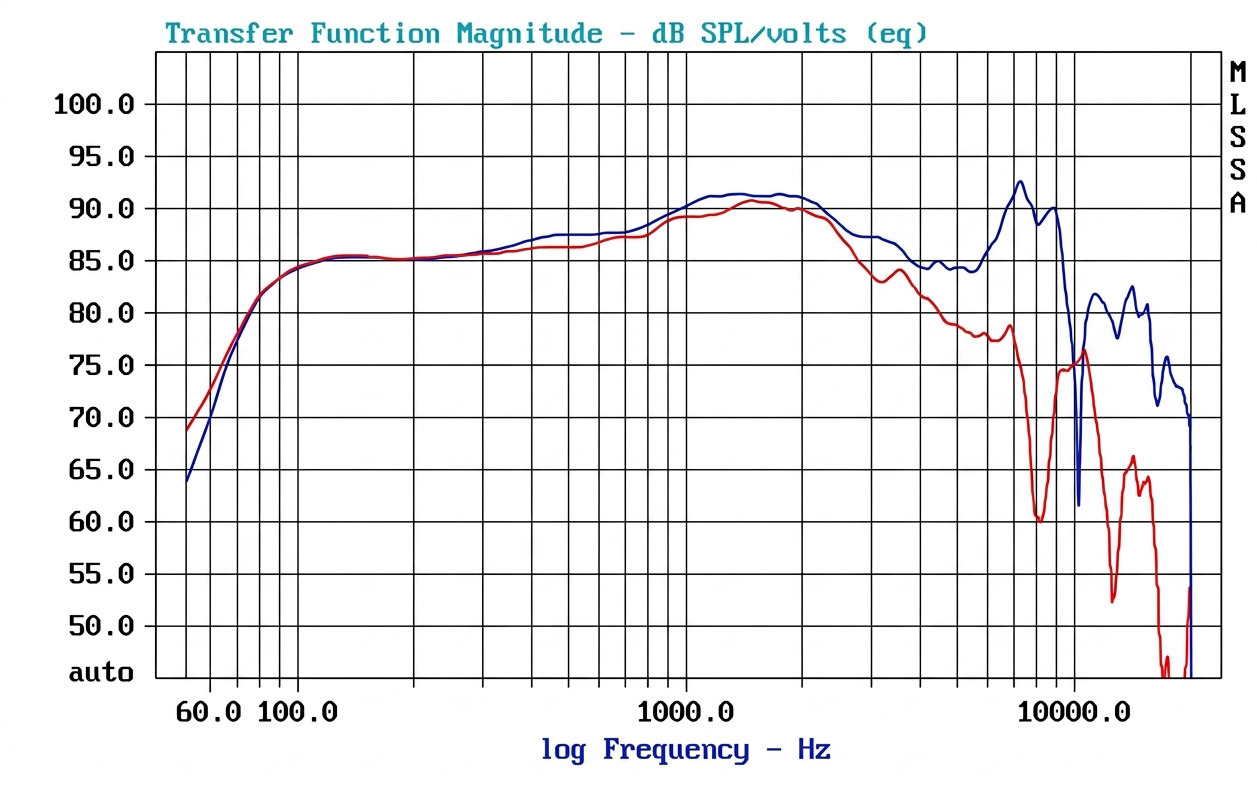
Figura 10
- click per ingrandire -
In Figura 10 possiamo vedere come la misura effettuata in asse ed a 30° con la silenziosissima base rotante della Outline evidenzi l’aumento di direttività proprio alla frequenza oltre la quale l’offset iniziava ad aumentare. A seconda del profilo e del materiale usato per la costruzione membrana possiamo dire che quando il Ka si avvicina o supera il valore di 2,5 abbiamo praticamente scelto la frequenza massima a cui “crossoverare” questo trasduttore. Insomma, per concludere questo secondo articolo sulla fase acustica possiamo notare quante informazioni ci può dare, informazioni che i vari dispensatori di “sapere teorico” senza uno straccio di prova strumentale non potranno mai darvi. L’argomento certo non è dei più semplici ed io ho cercato in tutti i modi di usare poche, pochissime formule e qualche grafico utilizzando un linguaggio semplice e diretto.
“Bisogna vedere la fase relativa” oppure “Bisogna vedere il ritardo di gruppo” sono frasi che nei tanti “tutorial” proposti in rete non vengono mai spiegate, mai quantificate in numeri. Qui invece ne parleremo proprio con i numeri alla mano, indicandone la quantità possibile in relazione ad un ascolto notevole. Facemmo, se ricordate, la stessa cosa anche con l’accelerazione delle pareti di un mobile indicando come valutare una buona costruzione del cabinet.
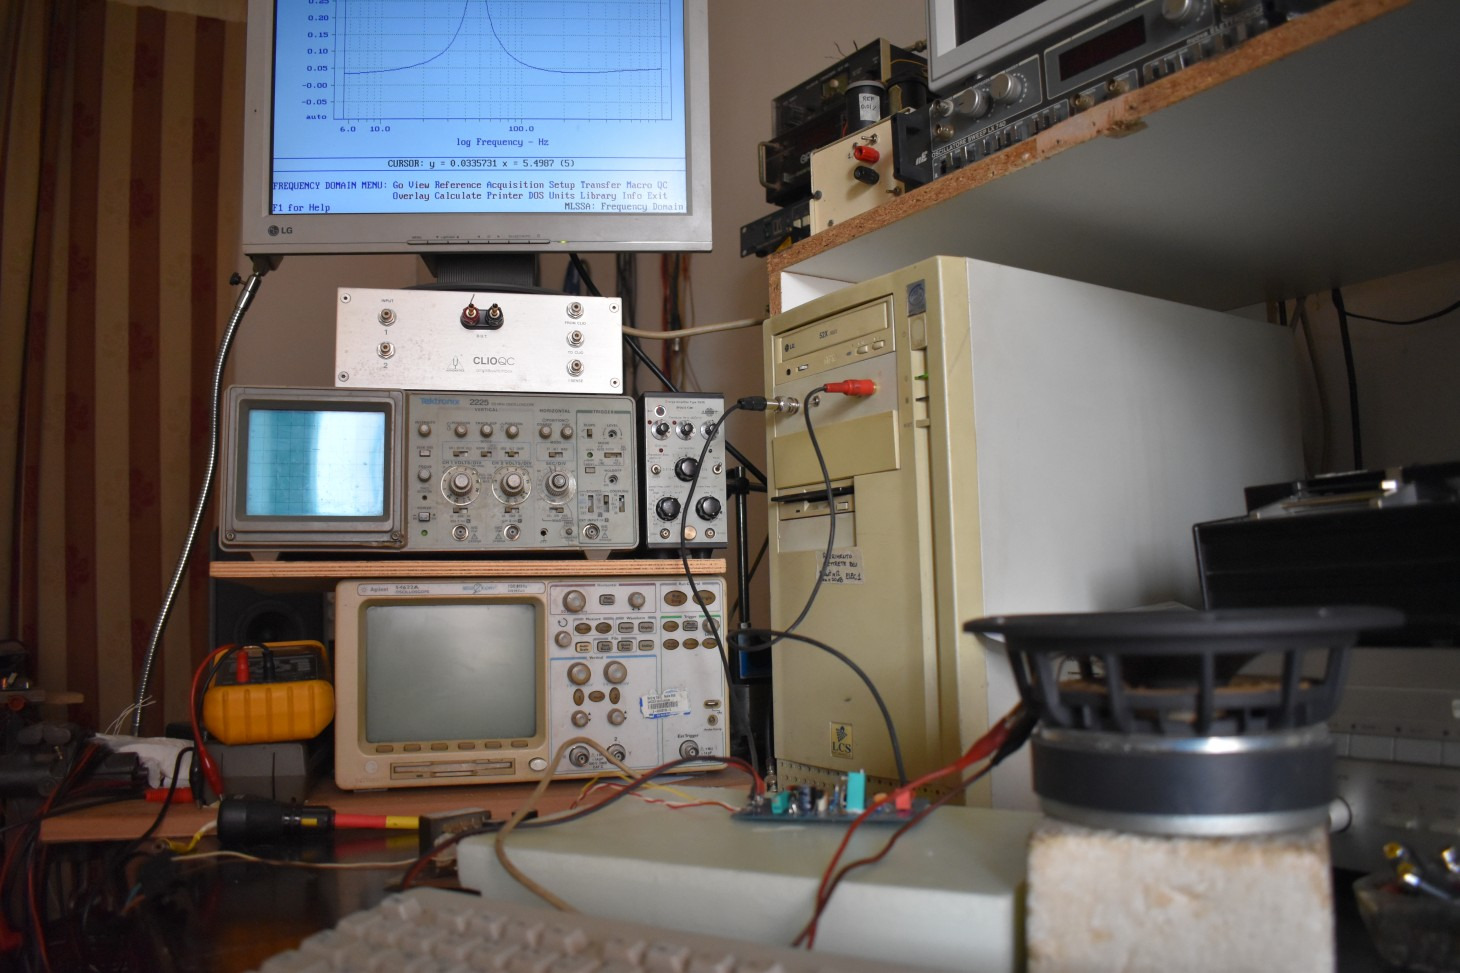
- click per ingrandire -
Sulla fase acustica ormai sappiamo molto, ma rimane qualche punto ancora oscuro. Vorrei quindi concludere questa serie di articoli rispondendo a due domande: cosa rappresenta il ritardo di gruppo e quanto deve valere in un buon diffusore? La seconda domanda è: in un due vie classico, ovvero woofer e tweeter, in che relazione è la fase acustica del woofer con quella del tweeter?
Partiamo, come al solito da lontano. E non prendetemi per uno troppo pedante. Concetti complessi non possono essere sviscerati con suggerimenti semplici e generici, come fanno i progettisti da tastiera. Il trucco semplice, una formula magica che era segreta fino a ieri sera, non risolve mai un problema complesso e spesso rischia di peggiorare la situazione. Pensare ad un diffusore come unità a sé stante, operante in camera anecoica, ascoltato in asse e senza l’apporto delle pareti laterali e quindi del campo riverberato, non serve a nulla. Questo tipo di pensiero strettamente tecnico rappresenta la rovina della maggior parte dei progettisti, quelli che di fronte alla telecamera sono dei maestri, ma senza il software che disegna le reti di crossover sono fermi, inneggiando al loro parto in termini di crossover e di scelta degli altoparlanti come la quint’essenza dei diffusori assoluti senza però spiegare mai nulla e senza produrre due misure due per giustificare le proprie scelte: nulla di nulla, si va a fiducia. Probabilmente va bene per quelli che si costruiscono un solo diffusore nella loro vita e che vogliono divertirsi un po’ senza approfondire i concetti più di tanto. Sicuramente è questo che giustifica in qualche modo la visibilità di quasi tutti i “progettisti da YouTube”.
Bene, io non l’ho mai pensata così, ed ho sempre cercato di approfondire i vari concetti che sono per loro natura complessi cercando di rendere quanto più semplici possibile le spiegazioni, usando poche formule e più di un esempio pratico. Una immagine ben descritta infatti vale più di mille definizioni.
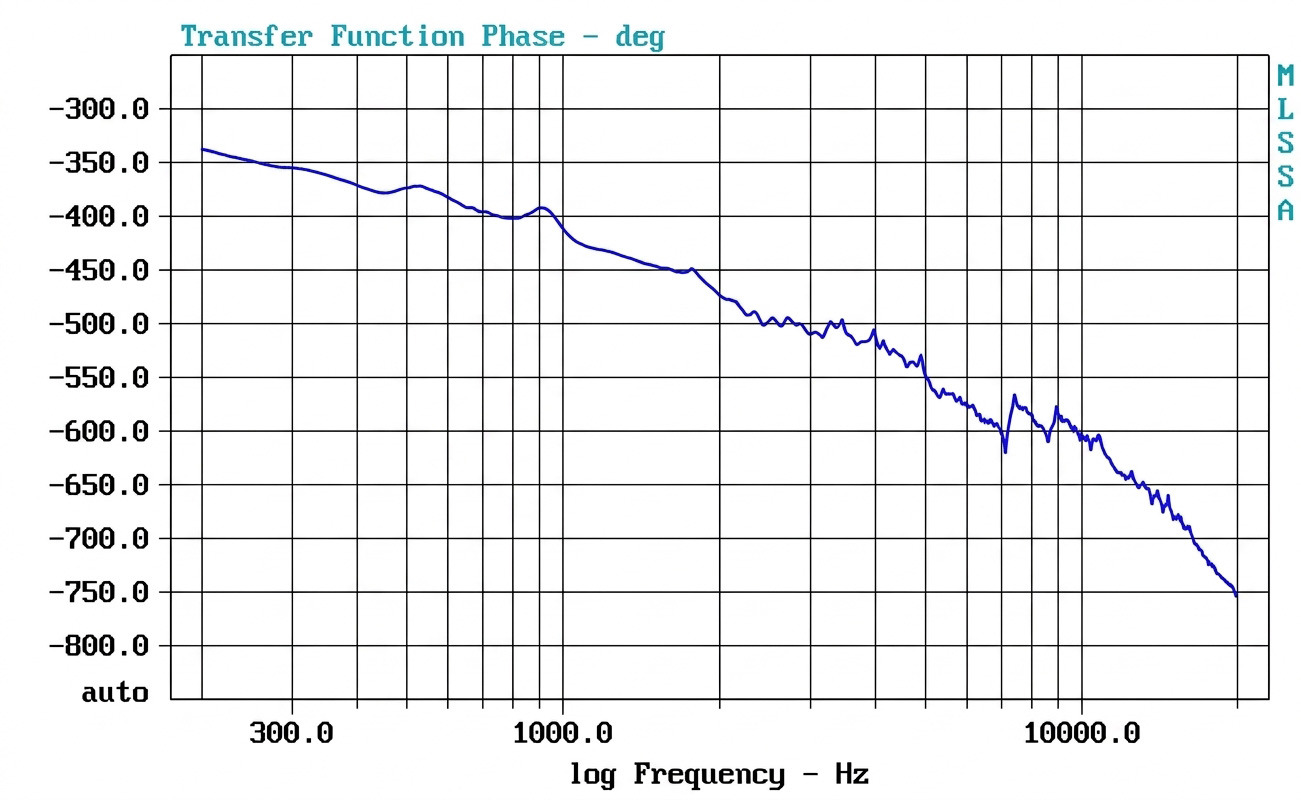
Figura 11
- click per ingrandire -
Il ritardo di gruppo ovvero il group delay
Partendo, come dicevo, da lontano andiamo a vedere come si “lavora” con le fasi in una condizione reale, ovvero con i due diffusori in sala d’ascolto. Escludiamo ovviamente i diffusori ruotati fortemente verso il punto di ascolto e le disposizioni di quelli che ascoltano e giudicano il proprio e l’altrui lavoro alla distanza di un metro. Con i nostri “potenti mezzi” dopo aver misurato la risposta in frequenza ottenuta col nostro crossover per non far dispiacere al tecnico che parla sempre di fase andiamo a visualizzare anche questa, nella versione “unwrapped” come quella in Figura 11. Premetto che si tratta di un diffusore mediamente costoso presente nell’archivio di AV Magazine e quindi provato nell’ultimo anno. Uno di quei diffusori che, come si dice “non te lo regalano” Possiamo vedere come la fase decresce lentamente ma in maniera abbastanza regolare, senza picchi e senza variazioni notevoli nel suo andamento dalle mediobasse alla gamma altissima. Ecco, il ritardo di gruppo indica proprio come varia la fase al variare della frequenza, essendo, secondo i sacri testi:
grdly = - deltafase/deltapulsazione
dove grdly rappresenta il ritardo di gruppo espresso in secondi, deltafase rappresenta la differenza di fase a due frequenze vicine Fh ed Fl e deltapulsazione rappresenta la differenza tra due pulsazioni ad Fh ed Fl. Vi ricordo che la pulsazione ad una generica frequenza f si indica con w e vale
w(f) = 2xPgxf
dove Pg è il pigreco ed f la frequenza in Hertz a cui calcolare la pulsazione, che si esprime in radianti al secondo.
Vista così ed effettuando due calcoli finiamo per non trovare numeri significativi. Si, perché gli angoli di fase devono essere espressi in radianti, così come la pulsazione è espressa in radianti al secondo. Una formula che ci semplifica la vita è quella della formula qui in basso, dove gli angoli di fase sono espressi in gradi e le frequenze Fh ed Fl in Hertz. A questo punto tutto torna, ricordandoci che moltiplicando il risultato per mille otteniamo il ritardo di gruppo in millisecondi come quello in Figura 12, preso sempre dagli archivi di AV Magazine.
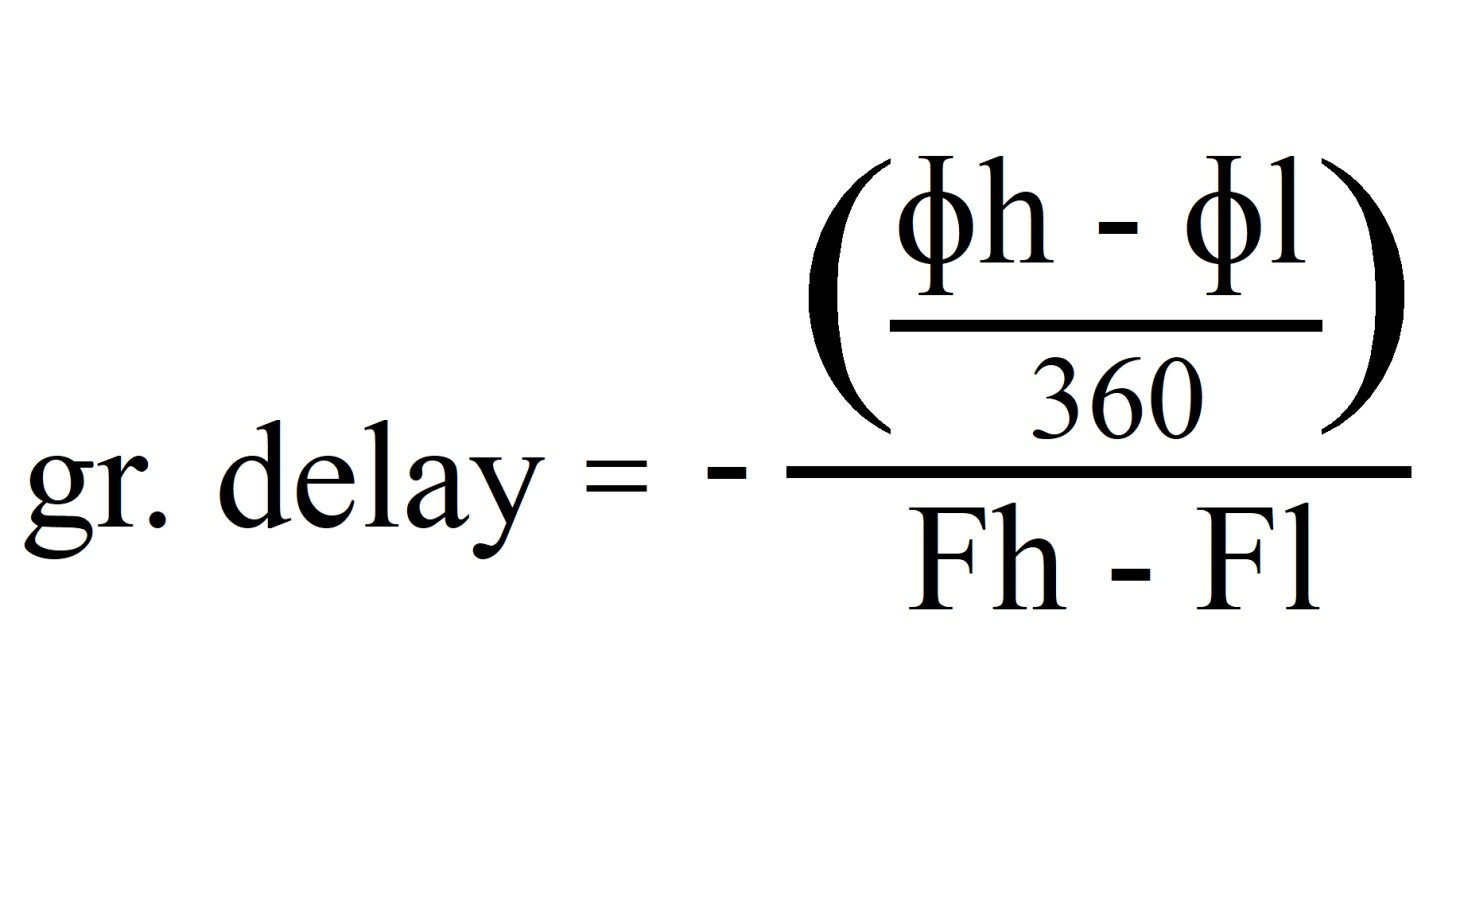
- click per ingrandire -
Che ci dice il ritardo di gruppo? E perché molti gli conferiscono una importanza spropositata senza mai quantificarne i valori? Il ritardo di gruppo, ovvero la variazione di fase all’aumentare della frequenza ci dovrebbe indicare la costanza della fase, quella che sui depliant viene descritta come “fase coerente”, senza che all’incrocio si generino picchi più alti. Arretrare il diffusore rispetto al microfono non sposta assolutamente l’andamento del ritardo di gruppo anche se il valore calcolato aumenta di un tempo proporzionale allo spostamento. In buona sostanza più costante e regolare è l’andamento della fase e piu orizzontale è il ritardo di gruppo. Quanto deve valere il ritardo di gruppo? Io girerei la domanda a “quelli di YouTube” ma per non lasciarvi col dubbio vi dico che ragionando dai 300-400 Hz fino all’estremo massimo dovremmo avere un andamento leggermente decrescente da 0,3-0,4 millisecondi fino a valori prossimi allo zero in gamma altissima. Osservate però che alla frequenza di incrocio è ammesso (secondo me) un piccolissimo innalzamento di circa 0,1 millisecondi. Grosse alterazioni del ritardo di gruppo nel suo andamento quasi rettilineo nel range di frequenza indicato lasciano intuire delle variazioni importanti nella fase acustica o variazioni importanti nella dispersione che possono rappresentare un ostacolo nel disegno della scena acustica ricreata.
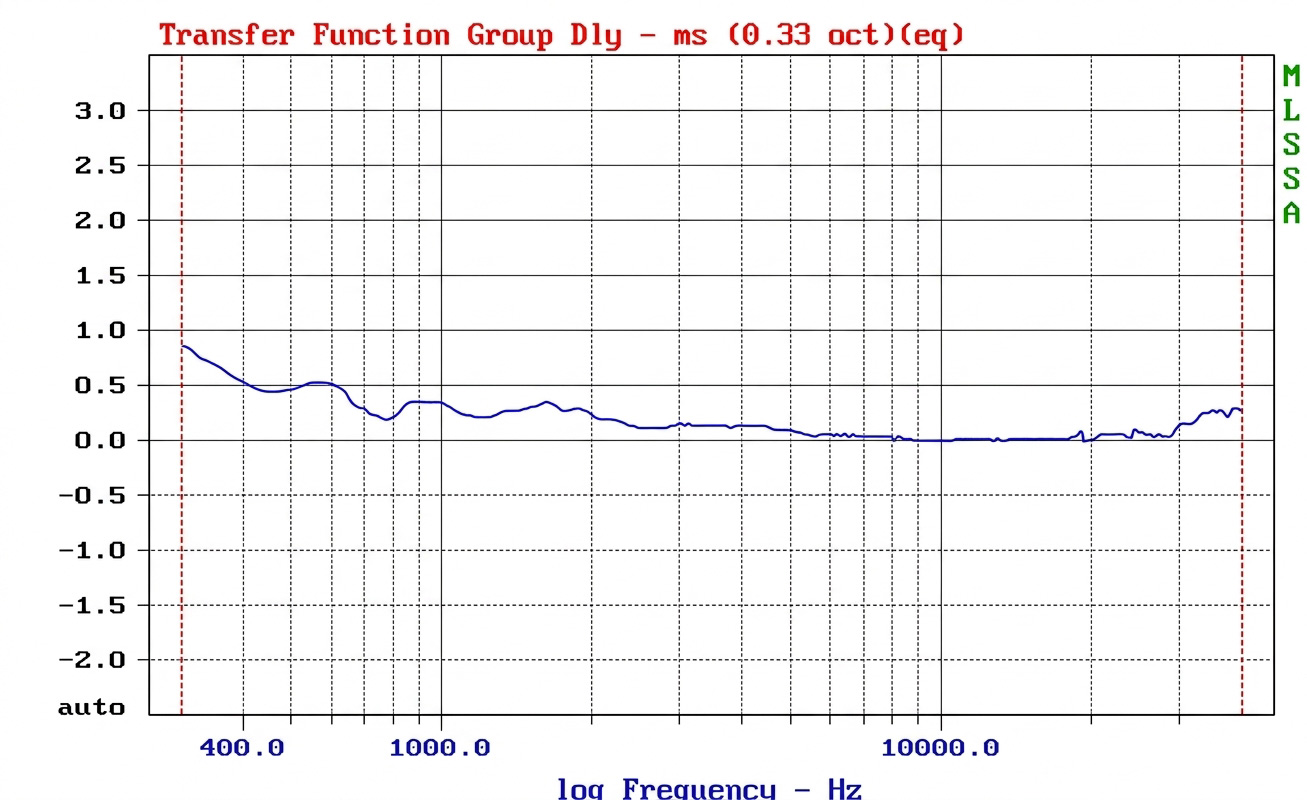
Figura 12
- click per ingrandire -
La fase relativa e l’ascolto
Allora la scena è questa: siamo in sala d’ascolto con i diffusori posizionati a circa 60-70 cm dalla parete laterale e ad oltre un metro dalla parete di fondo. Questo è un posizionamento che ritengo corretto, con i diffusori distanziati di oltre due metri tra di loro e circa 2,6-2,8 metri di distanza dal punto di ascolto.
Triangolo equilatero tra diffusori e punto di ascolto non mi avrai mai tra i tuoi simpatizzanti!
Poniamo che il posizionamento appena visto sia quello che consideriamo corretto in una sala da una ventina di metri quadri. Assumiamo ciò come minimo sindacale ed andiamo avanti. Ci posizioniamo sulla nostra poltrona preferita con le orecchie poste ad un metro da terra o poco più e guardiamo la scena davanti a noi. Vediamo i due diffusori, magari sui loro stand, che innalzano i tweeter fino ad avere una altezza simile da terra o leggermente più in alto (non più di 5-6 cm). I diffusori sono ruotati di 5-8 gradi verso il punto di ascolto, con quello di sinistra che “punta” poco più a sinistra della spalla sinistra e quello di destra che punta poco più a destra della spalla destra. Bene, soffermiamoci su un solo diffusore. Notiamo che il woofer di sinistra ad esempio ci consegna ben quattro emissioni: quella diretta, quella che viene riflessa dalla parete sinistra, quella che viene riflessa dalla parete destra ed in ultimo quelle che viene riflessa dalla parete posteriore. Notate bene che chi disegna la gamma bassa e quella mediobassa con delle linee come se fossero dei raggi di luce o come se stessimo su un tavolo da biliardo pretende risultati complicati con soluzioni semplici, troppo semplici per essere realistici. Vi ricordo che la lunghezza d’onda, ovvero il rapporto tra la velocità del suono e la frequenza indica una sorta di” bolla” che si espande dal diffusore. Dai 200 – 300 Hz in su a seconda delle caratteristiche acustiche e di volume del nostro ambiente la rappresentazione è corretta (frequenza di Schoeder, se potete permettervi una misura del tempo di decadimento), ma al di sotto di queste frequenze è solo coreografia. Insomma se abbiamo il classico due vie (woofer e tweeter) possiamo contare su otto emissioni per diffusore, ovvero sedici emissioni in tutto.
Pretendere che le tre riflessioni dei woofer e le tre riflessioni del tweeter ora viste siano in fase tra loro per di più con una risposta sempre uguale alla risposta rilevata sull’asse è pura utopia. L’analisi delle riflessioni, tenendo nel conto anche i tempi di decadimento delle pareti al variare della frequenza, fornisce risultati molto simili alla realtà misurata dal microfono, ma da un solo microfono. Nella realtà nella comparazione tra microfono e sistema auditivo occorre tener presente che tra le due orecchie (due microfoni) c’è, o ci dovrebbe essere, il cervello, una macchina formidabile che però distanzia le orecchie tra loro di almeno 13-15 centimetri. Risparmiandovi un trattato di anatomia umana poniamo che l’orecchio opposto al lato del diffusore operi una leggera azione passa basso acustica lasciandoci tra l’altro capire la provenienza del suono. Ora ragioniamo su quanto abbiamo appreso finora. Qualunque delle quattro misure effettuate soltanto sul woofer ci fornirà quatto risposte e quindi quattro fasi minime differenti. Più cede la risposta ad angolazioni crescenti e più aumenta lo sfasamento, ricordando che anche il tweeter che cede sulle alte ed altissime frequenze giunti alla frequenza di incrocio accumula un discreto ritardo, come abbiamo visto all'inizio di questo lungo articolo. A ciò occorre aggiungere il ritardo che impiega il suono per “sbattere” sulle pareti laterali prima di arrivare al nostro orecchio. Insomma la faccenda appare abbastanza complicata anche senza tenere nel conto le interazioni con la stanza.
Certo che verrebbe voglia di andare via e di non progettare alcunché: troppo complicato! Invece se sistemiamo due diffusori ben progettati a suonare nel nostro ambiente di ascolto ci accorgiamo che la prestazione non è affatto cattiva, e che i diffusori ricreano perfino una buona rappresentazione scenica. Allora probabilmente è possibile ottenere una buona prestazione anche in un ambiente “teoricamente disastrato” come i saputelli definiscono la nostra sala di ascolto. Abbiamo visto che possiamo contare su quattro emissioni diverse per ogni trasduttore e come queste siano tra loro differenti sia in risposta che in fase acustica. Ciò ci suggerisce che avere una spasmodica attenzione per le fasi correttamente allineate soltanto sull’asse preferenziale rappresenta una discreta fesseria o quanto meno una attenzione inutile. In particolare invece vi invito a considerare l’emissione della parete posteriore, quella ignorata da tutti quelli che straparlano di riflessioni e che raccontano di effetti catastrofici sul suono. Abbiamo visto che sia il woofer che il tweeter alterano, ritardandola, la fase acustica man mano che l’angolazione di misura aumenta. E, notate, ciò accade sia per il woofer che per il tweeter. Si, ma le fasi appaiono molto diverse tra di loro, tanto che un concetto comune di corretto andamento delle fasi non è ipotizzabile con certezza. Qui interviene il concetto di fase relativa, messo a punto dopo che Passiver, uno dei primi software per il calcolo dei filtri crossover, sviluppato da Fabrizio Montanucci per la rivista Suono, ne rendesse possibile la visualizzazione grafica.
In buona sostanza si tratta di confrontare le fasi acustiche di tweeter e woofer operandone la differenza, ovvero assunto uno dei due altoparlanti come riferimento a zero gradi si calcola la differenza con l’altro. Ammetto che vista così diceva ben poco e che più di un tecnico ne sorrise. Non io, che stavo cercando una correlazione tra dispersione angolare e disegno della scena acustica: non era alla risposta che occorreva guardare ma alle fasi acustiche! Osservai, a colpi di ascolto e di misure con MLSSA che con diffusori di un certo pregio e quindi dotate di una buona ricostruzione scenica la fase relativa tra misure in asse, ad angolazioni anche importanti ed addirittura quasi alle spalle del diffusore, non variava di molto alla frequenza di incrocio. Anzi in più di una occasione l’andamento delle fasi era migliore nella risposta fuori asse, come a dire che le riflessioni laterali avevano un andamento-somma migliore dell’emissione diretta. La soluzione empirica allora pareva quasi a portata di mano: cercare un andamento delle fasi acustiche tali che l’integrazione delle varie emissioni fosse più o meno costante nell’intervallo di frequenze attorno alla frequenza di incrocio. Perché la fase anche dietro i due diffusori? Perché sulla parete posteriore troviamo la cosiddetta “componente monofonica” del suono dei due canali stereo. Diffidate comunque di quelli che ruotano in maniera esagerata i due diffusori verso il punto di ascolto: si crea una buona componente monofonica ma lo stage perde le informazioni legate alla stereofonia ed alla larghezza dello stage. Sarebbe utile misurare la risposta a terzi di ottava col rumore rosa anche dietro i diffusori. Non aspettatevi però una risposta rettilinea ma decisamente decrescente, concentrandovi con più attenzione sull’incrocio: Se qui trovate un discreto avvallamento…dovete continuare a provare.
In conclusione
In conclusione possiamo dire di aver esplorato tutte le sfaccettature della fase acustica giusto per… differenziarla dalla fase elettrica che come al solito in questo contesto non serve a nulla, compresa la fase rilevata ai capi del filtro crossover, utile come la forchetta nel brodo. Una buona conoscenza dei fenomeni che si generano in ambiente variando l’andamento delle fasi acustiche all’incrocio ed alle frequenze adiacenti ci consente di poter variare quasi a piacimento le dimensioni dello stage, come ebbe a scrivere Roberto Lucchesi durante la prova dei primissimi DSP. L’uso dei filtri a doppia pendenza consente al woofer di variare la fase (acustica, non elettrica!) in un discreto intervallo che ci consente qualche “magheggio” in più. Ora tutti hanno scoperto che il dual slope acustico consente un riallineamento della fase acustica. Nessuno ha detto che la stessa operazione non è consigliabile sul tweeter.
Il consiglio che posso darvi alla fine di queste tre puntate è quello di non prestare una attenzione spasmodica alla risposta in frequenza all’incrocio e di concentrarvi sull’andamento delle fasi.
Vietata la copia e la distribuzione (anche parziale) senza la previa autorizzazione di AV Raw s.n.c.
Per maggiori informazioni : https://www.avmagazine.it/sito/legale/
Copyright 2005 - 2026 AV Magazine
AV Magazine - registrazione Tribunale di Teramo n. 527 del 22.12.2004
Direttore Responsabile: Emidio Frattaroli